多传感器融合自动驾驶 摄像头模组驱动的智能新体验
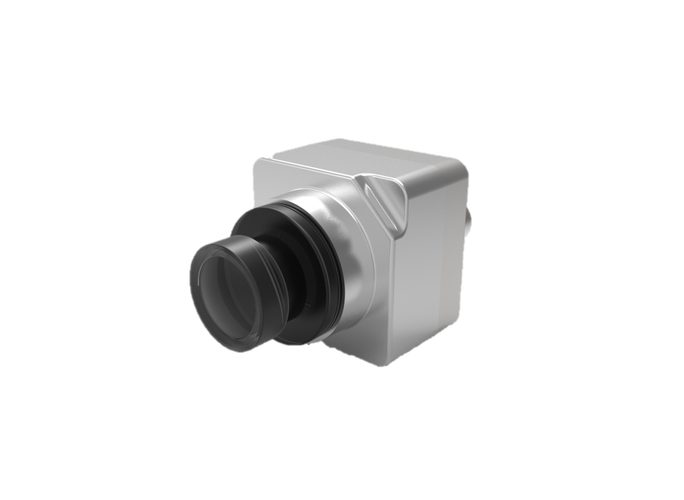
在自动驾驶技术迅猛发展的今天,单一传感器已难以满足复杂道路环境下的感知需求。多传感器融合成为实现高阶自动驾驶的关键路径,而摄像头模组作为核心视觉传感器,正以其不断进化的性能,重塑着整个智能驾驶的体验边界。从L2辅助驾驶到L4无人出行,摄像头模组与雷达、激光雷达、超声波等传感器的深度协同,正在为汽车赋予更接近人类、甚至超越人类的感知能力。
摄像头模组:多传感器融合的视觉基石
在多传感器融合系统中,摄像头模组扮演着不可替代的角色。与毫米波雷达擅长测距测速、激光雷达精于三维建模不同,摄像头能够捕捉丰富的纹理、颜色和语义信息——交通标志的文字、红绿灯的状态、行人的姿态与意图、车道的虚实线等,这些高维度数据是其他传感器难以提供的。当前主流自动驾驶方案普遍采用“摄像头+雷达+激光雷达”的前融合架构,其中摄像头模组往往承担着目标分类与场景理解的核心任务。
为满足车规级严苛要求,现代车载摄像头模组在设计上实现了多项突破。高动态范围成像技术让摄像头在隧道出口、逆光等极端光照下依然能输出清晰画面;LED频闪抑制功能则解决了交通信号灯和车灯导致的闪烁干扰问题;而采用全局快门方式的图像传感器,能在高速运动场景中有效避免运动畸变。紧凑化的模组封装也使其更易于集成到前挡风玻璃、外后视镜、车顶等位置。
助力多传感器融合,实现1+1>2的感知效能
多传感器融合的核心挑战在于时间同步与空间标定。摄像头模组通过硬件触发与精确的时间戳机制,能够与毫米波雷达、激光雷达实现微秒级同步,确保不同传感器捕捉的是同一时刻的环境快照。在空间对齐方面,摄像头模组出厂即完成内参标定,并结合整车外参标定流程,将图像像素坐标系与雷达点云坐标系精确映射,从而让融合算法能够将雷达检测到的距离信息赋予图像中的每个目标。
在此基础上,多传感器融合展现出独特优势:摄像头负责识别“是什么”,雷达与激光雷达负责精确定位“在哪里、有多快”。通过后融合或特征级融合算法,系统可显著降低单一传感器的误检与漏检。例如,在雨雾天气下毫米波雷达仍可稳定探测前车距离,而摄像头通过图像增强与去雾算法确认目标类型,两者互补实现全天候可靠感知。这种协同效应不仅提升了AEB自动紧急制动、ACC自适应巡航等功能的成功率,也为更高级别的领航辅助驾驶提供了扎实的感知冗余。
新一代摄像头模组:赋能自动驾驶新体验
随着自动驾驶向城市场景拓展,摄像头模组正朝着高分辨率、宽动态、低照度及智能化的方向演进。8MP及以上像素模组逐渐成为主流,能够更早发现远处的小目标,为决策规划预留更多时间。模组内置的ISP图像信号处理器集成3D降噪、畸变校正、HDR合成等能力,直接在端侧输出高质量图像。部分前瞻方案更将深度学习加速单元植入模组内部,实现“感算一体”,将目标检测、可行驶区域分割等任务前置,极大降低后端计算平台的负载与传输延迟。
与此智能配件生态也在加速融合。V2X车路协同模块可以从路侧摄像头获取超视距信息,与车端摄像头数据联合决策,减少盲区与遮挡带来的风险。车载智能网关则通过高带宽链路聚合多路摄像头、雷达数据,提供纳秒级时间同步与高效分发。这些智能配件与车端摄像头模组不再割裂,而是作为一个整体感知网络协同工作。
总而言之,摄像头模组作为多传感器融合架构中的视觉核心,正通过技术创新推动自动驾驶体验向更安全、更平滑、更自然的方向进化。随着融合算法的不断成熟、模组算力的持续增强,以及V2X基础设施的普及,摄像头模组将不仅仅是“眼睛”,而是具备初步认知能力的智能感知节点,携手各类智能配件,共同开启自动驾驶全场景的智能新纪元。
如若转载,请注明出处:http://www.szhkxx.com/product/39.html
更新时间:2026-10-28 13:10:51